 English
 Español
 Português
 Deutsch
 한국어
 日本語
 Italiano
 Français
 العربية
 Türkçe
Kreatives Textillabor · Material-Anwendungs-Konzept
Eine weiche Oberfläche für die Hand des Besuchers. Eine Öffnung, die das Abnehmen des Deckels erleichtert.
Ein Besucher berührt in einem Ausstellungsraum den Unterarm eines Roboters. Später muss jemand die Kontaktfläche abnehmen und reinigen. Eine dehnbare Schutzhülle erscheint da naheliegend – bis die Roboterhand breiter ist als die Öffnung.
Dieses Konzept untersucht abnehmbare Roboterabdeckungen , die sich um den Unterarm herum öffnen. PECooX Super Soft PE-Garn ist der erste Kandidat für die Kontaktfläche; ein dünnes Gestrick und eine Öffnung an der Unterseite verleihen ihr eine spezifische Funktion. Die Designfrage ist einfach: Wie gestaltet man diese Oberfläche angenehm, ohne die Handhabung zu erschweren?
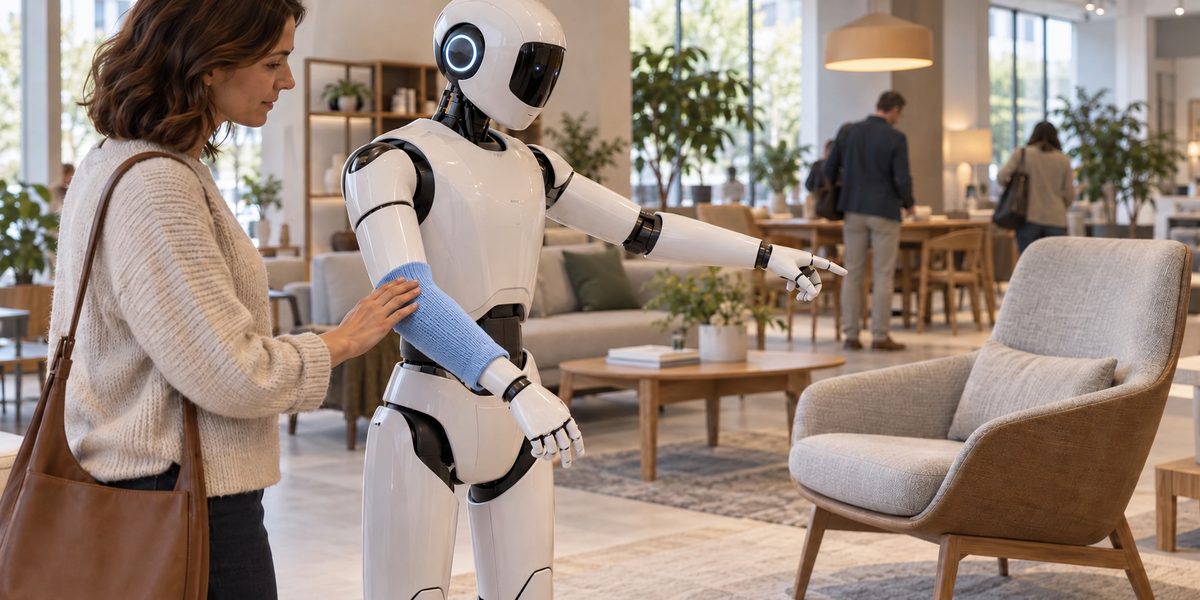
Abnehmbare Roboterabdeckungen: Beginnen wir damit, wie sie abgenommen werden.
Eine engere Manschette sitzt zwar gut auf der Schale, muss aber beim Ausziehen über die Hand gezogen werden. Eine lockerere Manschette lässt sich leichter abziehen, kann aber Falten werfen oder verrutschen. Mehr Dehnbarkeit löst nicht automatisch beide Probleme.
Ein ähnlicher Kompromiss lässt sich beobachten, wenn man eine eng anliegende Manschette über die Hand zieht. Bei einem Roboter sorgen starre Bauteile, Gelenkspalten und Wartungsöffnungen für zusätzliche Einschränkungen, die bei einem menschlichen Ärmel nicht auftreten. Daher ist die Wahl des richtigen Ausziehverfahrens eine wichtige Entscheidung, die frühzeitig getroffen werden sollte.
Bei diesem vorgeschlagenen Panel endet die Abdeckung an der geraden, unbeweglichen Schale zwischen Handgelenk und Ellbogen. Sie dient als weiche Auflagefläche, während die beweglichen Bereiche frei bleiben. Die Verwendung eines Unterarm-Schnittmusters und dessen Öffnung erleichtert die Entwicklung des Stoffes und die Passform, bevor ein komplettes Outfit entworfen wird.
Warum mit PECooX Super Soft PE beginnen?
Das PE-Kühlgarn PECooX eignet sich besonders für diese Kontaktfläche. Die Produktliteratur beschreibt die Super Soft-Serie hinsichtlich der Anpassungen von Filamentfestigkeit und Elastizitätsmodul – einem Maß für die Steifigkeit –, um weiche, glatte Textilien zu ermöglichen. Aus diesem Grund beginnen wir hier damit.
Der vorgeschlagene Stoff ist ein dünnes, feines Filamentstrickgewebe. Die Kante sollte nicht zu dick sein, da man mit der Hand, die auf dem Stoffteil ruht, sowohl die Einfassung als auch die Vorderseite berühren kann. Vor dem Garnwechsel können Sie ein flaches Stoffmuster mit einem genähten Stück vergleichen: Fühlt sich das Muster gut an und ist die Kante fest, sollte die Naht weiterentwickelt werden.
Vergleichen Sie das vorgeschlagene PE-Gewebe mit dem Referenzgewebe sowohl beim ersten Kontakt als auch nach dem Betrieb des Roboters. Es gewährleistet keine kontinuierliche Wärmeabfuhr von der Unterarmbaugruppe. Dicke, Trägermaterial und Kontakt mit der Hülle beeinflussen weiterhin den Wärmepfad, sodass die erste Probe eine einfache Gewebe- und Verschlusskonstruktion bleiben kann.
Bezüglich der Farbe sollte eine spinngefärbte PECooX-Variante anhand einer physischen Referenz besprochen werden. Die Farbe wird während der Faserherstellung eingebracht. Die spezifische Farbe und die Spezifikation „Super Soft“ müssen gemeinsam festgelegt werden; die Optionen der Reihe werden nicht automatisch in jedem Garn kombiniert.
Platzieren Sie die Öffnung unter dem Unterarm
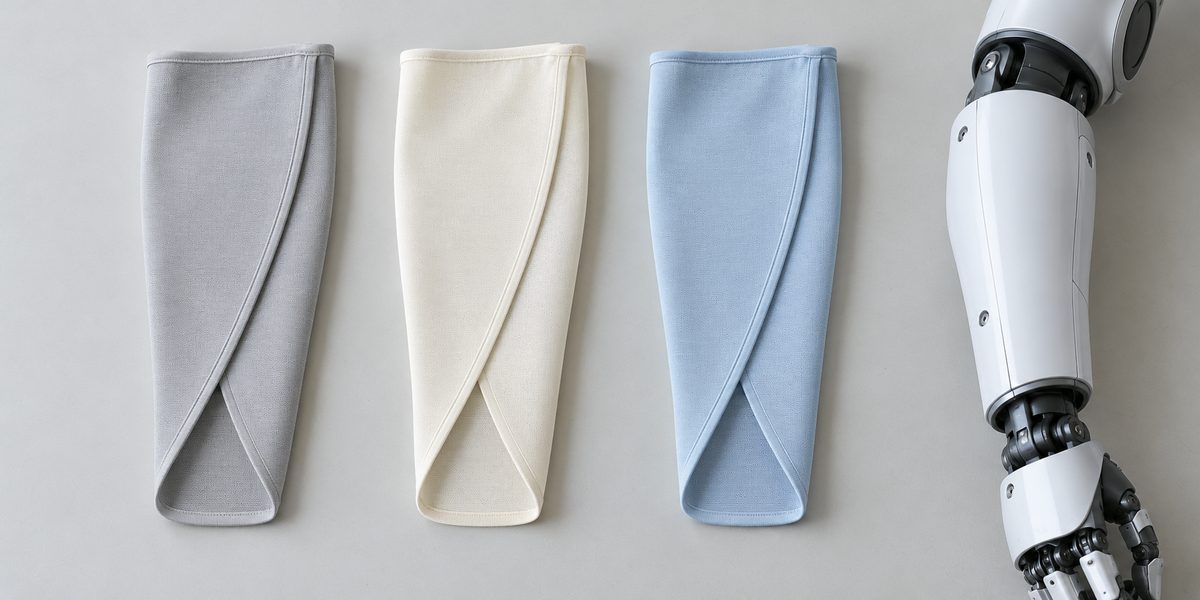
Eine Öffnung an der Unterseite ermöglicht das Umwickeln der Schale. Der Benutzer kann sie abnehmen, ohne das Panel über die Hand zu spannen, während die obere Kontaktfläche ununterbrochen bleibt. Eine flache, überlappende Kante ist eine mögliche Ausgangskonstruktion.
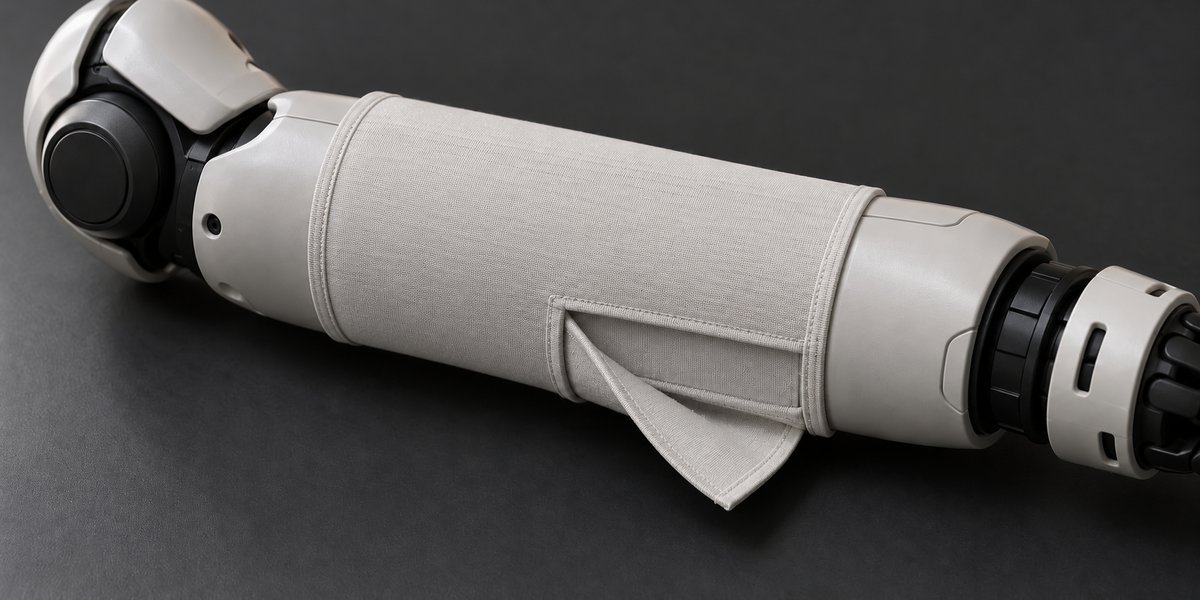
Das verändert die Anforderungen an den Stoff. Er muss flexibel genug sein, um sich an die Oberfläche anzupassen, aber das Ausziehen hängt nicht mehr davon ab, die Manschette über die Verschlüsse zu dehnen. Zu viel Spannung beim Verschluss kann dazu führen, dass sich das Panel weiterhin fest anfühlt oder verrutscht. Durch die Positionierung des Verschlusses außerhalb des direkten Kontaktbereichs entsteht ein separates Detail, das angepasst werden kann.
Die Serviceposition des Roboters bestimmt, ob die Unterseite zugänglich ist. Achten Sie darauf, dass Lüftungsöffnungen, Sensorfelder und Inspektionspunkte nicht berührt werden und dass während der gesamten Bewegung genügend Freiraum an Handgelenk und Ellbogen vorhanden ist. Falls das Gehäuse keine geeignete Befestigungsmöglichkeit für die Schutzfolie bietet, ist eine separat montierte Kontaktplatte eine sinnvolle Alternative.
Die sinnvolle Designänderung: offener Bereich um den Unterarm. Dadurch wird das Ausziehproblem von der Frage getrennt, wie dehnbar der Stoff ist.
Sanfter Kontakt trifft auf einfache Reinigung
Ein häufig berührter Unterarm benötigt sowohl eine angenehme Oberfläche als auch eine einfache Reinigung. Diese Anforderungen können in ein und demselben Material vereint sein. PECooX bietet die PE-Basis für dieses Konzept; zusätzliche Funktionen lassen sich durch eine individuelle Rezeptur oder eine Mehrkomponentenkonstruktion realisieren, anstatt anzunehmen, dass ein kühlendes Tragegefühl antibakterielle oder leicht zu reinigende Eigenschaften ausschließt.
Cleenzo Easy-Clean Polyester-Filamentgarn bietet eine separate Vergleichsmöglichkeit hinsichtlich der Fleckenentfernung. Dies bedeutet nicht, dass die PE-Variante auf eine einzige Funktion beschränkt bleiben muss. Behalten Sie das vorgeschlagene Muster und den Verschluss bei und achten Sie darauf, dass die infrage kommenden Stoffe hinsichtlich Masse und Dicke vergleichbar sind. Dokumentieren Sie die gewählte Zusammensetzung und die funktionelle Formulierung zusammen mit den Konstruktionsdetails.
| Vorgeschlagenes Muster | Warum sollte man es einbeziehen? | Was könnte das Design verändern? |
|---|---|---|
| Konventionelles Polyester-Referenzmaterial | Zeigen Sie, wie sich das Muster und die Öffnung ohne Spezialgarn verhalten. | Faltungen oder Verschiebungen, die bei den Proben auftreten, deuten auf Konstruktionsmängel hin. |
| PECooX Super Soft PE | Erleben Sie eine glatte Kontaktfläche und ein angenehmes, kühlendes Gefühl. | Eine feste Naht erfordert möglicherweise eine andere Einfassung als ein neues Garn. |
| Cleenzo pflegeleichtes Polyester | Untersuchen Sie die Entfernung des repräsentativen Flecks. | Auch eine saubere Platte, die ihre Form verändert, benötigt noch Pflege oder eine Anpassung der Konstruktion. |
Die Tabelle vergleicht Ausgangsmaterialien, nicht die gesamte Bandbreite möglicher Kombinationen. Ein individuell angepasstes Material kann kühlende Eigenschaften, antibakterielle Wirkung und eine leichtere Reinigung in einem Bezug vereinen. Funktionelle Zusätze auf Kupfer- oder Zinkbasis sind mögliche Optionen für einen antibakteriellen Slip; Elastan ist eine separate Komponente, die bei Bedarf für ein dehnbares Schnittmuster berücksichtigt werden sollte. Stimmen Sie die Kombination mit dem Garnlieferanten für das gewählte Basismaterial ab und prüfen Sie anschließend den resultierenden Stoff anhand des kombinierten Slips.
Lassen Sie sich vom ersten Eindruck zeigen, was Sie ändern sollten.
Beobachten Sie nach dem Anbringen der Abdeckung deren Bewegung bei Positionsänderungen des Unterarms. Falls die Kante sich einem Gelenk nähert oder sich die Befestigung auf die Kontaktfläche dreht, korrigieren Sie das Muster oder die Befestigung. Das Hinzufügen einer weiteren Funktion zum Garn löst dieses Problem nicht.
Temperatur und Reinigung gehören in dieselbe Probenahmerunde. Vergleichen Sie Referenz- und Kandidatenobjekte innerhalb der Betriebsgrenzen der Plattform unter Verwendung derselben Betriebssequenz, Umgebungsbedingungen und Luftströmung. Prüfen Sie die Temperaturen der Baugruppe und der zugänglichen Oberflächen. Jeder abgedeckte oder nahegelegene Sensor erfordert eine separate Bewertung mit den tatsächlichen Schichten.
Tragen Sie die repräsentative Verschmutzung auf und befolgen Sie die vorgesehene Pflegeanleitung. Abwischen, Waschen und Desinfizieren erfordern unterschiedliche Vorgehensweisen. Sobald der Stoff trocken ist, bringen Sie das Paneel wieder an: Verbleibende Flecken, eine raue Kante oder eine veränderte Passform deuten jeweils auf einen anderen nächsten Schritt hin.
Dies sind vorgeschlagene Beobachtungen, keine Projektergebnisse. Ihr Zweck ist es, die Entwicklung zielgerichtet zu halten: die Einfassung ändern, wenn die Kante das Problem darstellt, die Öffnung, wenn das Entfernen umständlich ist, oder den Stoff, wenn dessen Pflegeverhalten nicht zum jeweiligen Teil passt.
Konzeptvorschlag zur Material- und Anwendungsentwicklung. Dieser Fall präsentiert ein Konzept, das auf anonymisierten Markterhebungen und technischen Recherchen von Annie's Smartex basiert. Es handelt sich nicht um ein Angebot für ein Standardprodukt und es wird nicht behauptet, dass ein bestimmtes Endprodukt kommerziell erhältlich oder für diese Anwendung validiert ist. Verfügbarkeit von Mustern, Spezifikationen, Leistung, Konformität, Herstellbarkeit und Pflegebeständigkeit müssen durch projektspezifische Entwicklung und Tests bestätigt werden. Es werden keine vertraulichen Kunden- oder Projektdetails offengelegt.
Beginnen Sie mit einem Unterarm und einem Kontaktproblem
Für abnehmbare Roboterabdeckungen genügt eine Skizze des stationären Gehäuses, der geplanten Kontaktfläche und der vorgesehenen Reinigungsmethode, um die Materialauswahl zu besprechen. Beschreiben Sie die gewünschten Funktionen, einschließlich antibakterieller oder dehnbarer Eigenschaften. Ergänzen Sie die Anforderungen an Bewegung, Belüftung und Sensoren im weiteren Verlauf der Konstruktion.
Der Leitfaden für kühlende und pflegeleichte Textilien für humanoide Roboter untersucht die breitere Garnauswahl. Dieses Konzept bietet einen kleineren Ausgangspunkt: eine dünne Kontaktfolie mit einer Öffnung, die Sie parallel zum Stoff entwickeln können.
Sie haben eine Unterarm-Kontaktfläche, die Sie genauer untersuchen möchten? Teilen Sie Ihre Anwendungsskizze mit Annie's Smartex, um ein maßgeschneidertes Garn- und Stoffmuster für die Funktionen zu besprechen, die Ihr Bezug benötigt.
Verwandte Artikel
Gestrickter Autositzbezug: Fühlt sich unglaublich kühl an
Creative Textile Lab · Development concept A knitted seat cover that must work before and after you sit After a...
Kühlendes Bornitridgewebe: Kühle Haptik, Sonneneinstrahlung und was BNX-Tests tatsächlich zeigen
Kühlgewebe aus Bornitrid kann die Wärmeübertragung beim ersten Kontakt verbessern, aber nicht jedes Wärmeproblem mit einer einzigen Messung lösen. IcSnow®...
So wählen Sie das richtige Kühlgewebe: Ein Einkaufsratgeber zu PCM-Nylon, Cool-Touch-Nylon und 8C Pro-Polyester
Das Problem mit „Cooling“ als Kategorie: Besuchen Sie eine beliebige Messe im Jahr 2025, und die Hälfte der Stände wird …
Stoff für Sonnenschutz-Hoodies: Ausgewogener UV-Schutz und hoher Tragekomfort
Entwickeln Sie ein Material für Sonnenschutz-Hoodies mit einem detaillierteren Musterplan. Vergleichen Sie IcSnow-Nylon, UV-Schutz, Hitzeschutz und Passform anhand passender Muster.