 English
 Español
 Português
 Deutsch
 한국어
 日本語
 Italiano
 Français
 العربية
 Türkçe
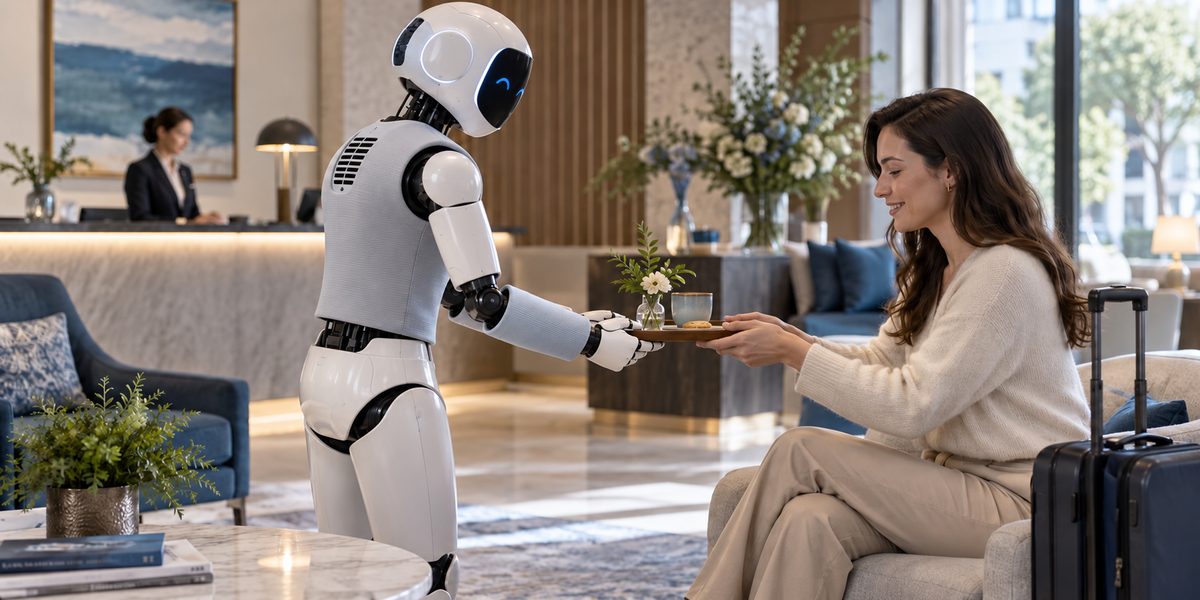
Ein Besucher legt seine Hand auf den Unterarm eines Serviceroboters. Die Oberfläche soll sich angenehm anfühlen, gleichzeitig muss der Stoff aber auch zur Reinigung abnehmbar sein und die Kühlkanäle des Roboters freihalten. Das ist ein guter Ausgangspunkt für kühlende und leicht zu reinigende Textilien für humanoide Roboter : Man entwickelt einen Stoff, der alle erforderlichen Funktionen vereint, und passt ihn dann an die Kontaktflächen, Bewegungsabläufe und Kühlkanäle des Roboters an.
Es lässt sich ein einziger Stoff entwickeln, der kühlende Eigenschaften, antibakterielle Wirkung und einfache Reinigung vereint. Die Kombination beginnt mit der Garnzusammensetzung und den Komponenten und wird anschließend durch Stricken oder Weben konkretisiert. UHMWPE-Garn und pflegeleichtes Polyester bieten gute Ausgangspunkte für einen Stoffbezug, der alle gewünschten Funktionen vereint. Die Forschung an orientierten UHMWPE-Textilien macht auch die Wärmeverteilung interessant. Bei einem fertigen Bezug beeinflussen Garnrichtung, Außenkontakt und Luftzirkulation den Wärmeverlauf. Hier erfahren Sie, wie Sie aus dem Materialbezug einen dünnen, weichen Bezug herstellen – und dabei spielen Nähte, Öffnungen und Luftspalte eine ebenso wichtige Rolle wie das Garn.
Textilien für humanoide Roboter: Beginnen wir mit der Kontaktfläche
Bei der Entwicklung von Kleidung für humanoide Roboter sollte man mit einem Bauteil beginnen, das eine klar definierte Funktion hat. Ein Unterarmpanel, eine Kontaktfläche am Oberkörper oder ein abnehmbares Polster geben dem Textil eine festgelegte Aufgabe. Am Unterarm berührt der Besucher die Oberfläche. Im Bereich des Ellbogens benötigt die Konstruktion Freiraum. Neben einem Luftauslass kann eine Öffnung die Wärmeabfuhr verbessern, im Gegensatz zu einer anderen Faser.
Die Einleitung zu Abbildung 03 beschreibt textile Bezüge und waschbare Textilien, die werkzeuglos abnehmbar sind. Daher sind Abnahme und Reinigung Teil der Konstruktionsvorgaben: Es muss festgelegt werden, wie ein Bediener die Hülle erreicht und ein Paneel abnimmt, bevor der Stoff wieder angebracht und befestigt wird.
Markieren Sie in Ihrem Entwurf die Stellen, die Personen berühren, die beweglichen Teile und die Klappen, die ein Bediener öffnen muss. Diese Zeichnung macht aus „weicher Wearables für verkörperte KI“ eine Reihe überschaubarer Materialentscheidungen. Ein weiches Kontaktgewebe und eine transparente Serviceöffnung können zusammenwirken, ohne ein durchgehendes Kleidungsstück zu bilden.
Eine kühle Berührung ist erst der Anfang.
Eine Oberfläche kann sich kühl anfühlen, wenn man sie berührt, weil Wärme von der wärmeren Hand in das Textil abgeleitet wird. Ob dasselbe Textil einem arbeitenden Roboter hilft, Wärme abzugeben, ist eine andere Frage: Die Wärme des Gehäuses benötigt einen Weg zu einer kühleren Oberfläche oder zu bewegter Luft.
Eine Küchenarbeitsplatte bietet einen anschaulichen Vergleich. Sie kann sich zunächst kühler anfühlen als ein Handtuch im selben Raum, da sie die Wärme unterschiedlich an die Hand abgeben. Auch bei einer Textilabdeckung für einen Arbeitsroboter sollte man untersuchen, wie sich die Wärme während des Dauerbetriebs verteilt. Stoffdicke, Kontakt zum Gehäuse, Rückseite und Belüftung spielen bei der Konstruktionsentscheidung eine wichtige Rolle.
Liegt die Abdeckung auf einer warmen Außenhülle, sollte man bedenken, wohin die Wärme nach dem Erreichen des Gewebes abgeleitet werden kann. Eine isolierende Rückseite kann den gewünschten Wärmeleitweg unterbrechen. Ein Textil, das mehr Wärme an seine Außenseite weiterleitet, kann diese im Betrieb ebenfalls erwärmen. Ziel ist es, einen effizienten Wärmeleitweg und gleichzeitig eine angenehme Berührungstemperatur zu gewährleisten.
Untersuchungen an UHMWPE-Fasern und -Geweben zeigen einen erheblichen Wärmetransport entlang der Faserrichtung. Daher ist die Faserorientierung bei der Entwicklung einer Roboterabdeckung von Interesse. Die nächste Frage ist, wie viel Wärme das vorgeschlagene Gewebe unter Berücksichtigung der Rückseite, des Kontakts mit der Hülle und der Luftströmung abführen kann.
UHMWPE-Garn: Kontaktfläche und Wärmeleitweg gemeinsam gestalten
Smartex UHMWPE-Garn bildet die Ausgangsbasis für dieses Roboter-Abdeckungskonzept. Hochgradig ausgerichtete UHMWPE-Fasern leiten Wärme effektiv in Faserrichtung, weshalb die Garnausrichtung und die Gewebekonstruktion für ein Paneel in der Nähe einer warmen Hülle genauer untersucht werden sollten. Vergleichen Sie Garn- und Gewebeproben in der vorgesehenen Konstruktion, bevor Sie die Betriebstemperatur der Abdeckung abschätzen.
Stellen Sie sich ein dünnes, abnehmbares Unterarmpanel mit glatter Außenseite und einer Öffnung an der Unterseite vor. Vergleichen Sie eine Konstruktion mit UHMWPE-Anteil mit einem Referenzgewebe ähnlicher Masse und Dicke. Garnrichtung, Strick- oder Webart, Rückseite und Kontakt zum Obermaterial beeinflussen die Wärmeverteilung. Eine voluminöse Naht oder Isolierschicht kann wichtiger sein als die Wahl der Faser.
Erkundigen Sie sich beim Strick- oder Webereilieferanten nach der verfügbaren Garnfeinheit, Konstruktion und Veredelungsmethode für die gewählte UHMWPE-Spezifikation. Prüfen Sie, ob Verarbeitungstemperatur, Verklebung, Beschichtung und Pflegebedingungen den Spezifikationen des Garns entsprechen. Falls eine kühlere, zugängliche Oberfläche gefordert ist, beurteilen Sie diese während des vorgesehenen Betriebszyklus des Roboters zusammen mit der Bauteiltemperatur; eine bessere Wärmeverteilung kann die Berührungsfläche ebenfalls wärmer machen.
Einfache Reinigung beginnt mit dem Fleck.
Ein Empfangsroboter kann Handfett aufnehmen. Ein Roboter, der Lebensmittel transportiert, kann mit Fett oder Soße in Berührung kommen. Die Art des Flecks gibt mehr Aufschluss über die Reinigungsanforderungen als ein allgemeines Etikett wie „waschbar“.
Für waschbare Stoffabdeckungen für Roboter sind drei Fragen relevant: Lässt sich die Oberfläche mit Flüssigkeit benetzen? Lässt sich der Fleck beim Reinigen entfernen? Passt die Abdeckung anschließend noch? Wasserabweisende Eigenschaften, Schmutzabweisung und Waschbarkeit beschreiben diese unterschiedlichen Anforderungen. Antibakterielle Eigenschaften betreffen einen anderen Teil der Spezifikation; sichtbare Flecken erfordern eine Prüfung der Schmutzabweisung und Reinigungsbeständigkeit.
Cleenzo Easy-Clean-Polyesterfilamentgarn bietet einen Ausgangspunkt für die Diskussion der Fleckenentfernung und anderer Anforderungen an den Bezug. Vergleichen Sie bei häufig berührten Unterarmen das vorgeschlagene Material mit herkömmlichem Polyester unter den vorgesehenen Pflegebedingungen. Achten Sie dabei sowohl auf die Fleckenentfernung als auch darauf, ob der gereinigte Bezug die für das jeweilige Körperteil erforderliche Haptik und Passform beibehält.
AATCC TM130-2025, „Schmutzentfernung: Verfahren zur Entfernung öliger Flecken“ , befasst sich mit der Entfernung öliger Flecken nach dem Waschen im Haushalt. Dies kann in eine Waschanleitung einfließen. Ein Desinfektionstuch stellt eine andere Behandlungsmethode dar, da es ein anderes Mittel, eine andere Konzentration und eine andere Einwirkzeit aufweist.
| Gestaltungsidee | Garnkandidat | Die Wahl, die den Stoff prägt |
|---|---|---|
| Eine glatte Unterarm-Kontaktfläche | UHMWPE-haltiges Gewebe | Garnfeinheit, Stoffdicke, geringes Volumen an den Kanten und Temperatur der zugänglichen Oberfläche. |
| Eine häufig verschmutzte, abnehmbare Platte | Cleenzo pflegeleichtes Polyester | Der typische Bodentyp, die Pflegehinweise und die Passform nach der Reinigung. |
| Ein Vergleich der Wärmewege | UHMWPE-haltige und Referenzgewebe | Vergleichbare Masse, Dicke, Trägermaterial und Luftzirkulation; Messung der Temperatur sowohl der Komponenten als auch der Kontaktflächen. |
Diese ersten Ideen lassen sich auch in einem Stoffkonzept kombinieren. Funktionelle Pulver können durch eine kundenspezifische Masterbatch- und Spinnformulierung eingearbeitet werden; Garnkomponenten und die Stoffkonstruktion bieten weitere Möglichkeiten zur Kombination von Eigenschaften. Kupfer- oder zinkbasierte Additive können antibakterielle Eigenschaften unterstützen, während eine Elastankomponente für Dehnbarkeit sorgt. Die Rollen unterscheiden sich: Elastan trägt als Garn- oder Stoffkomponente zur Dehnbarkeit bei, während das Additivpaket die gewünschte Materialfunktion unterstützt. Die gewählte Kombination sollte auf das gewählte Polymer und das Verarbeitungsverfahren abgestimmt werden.
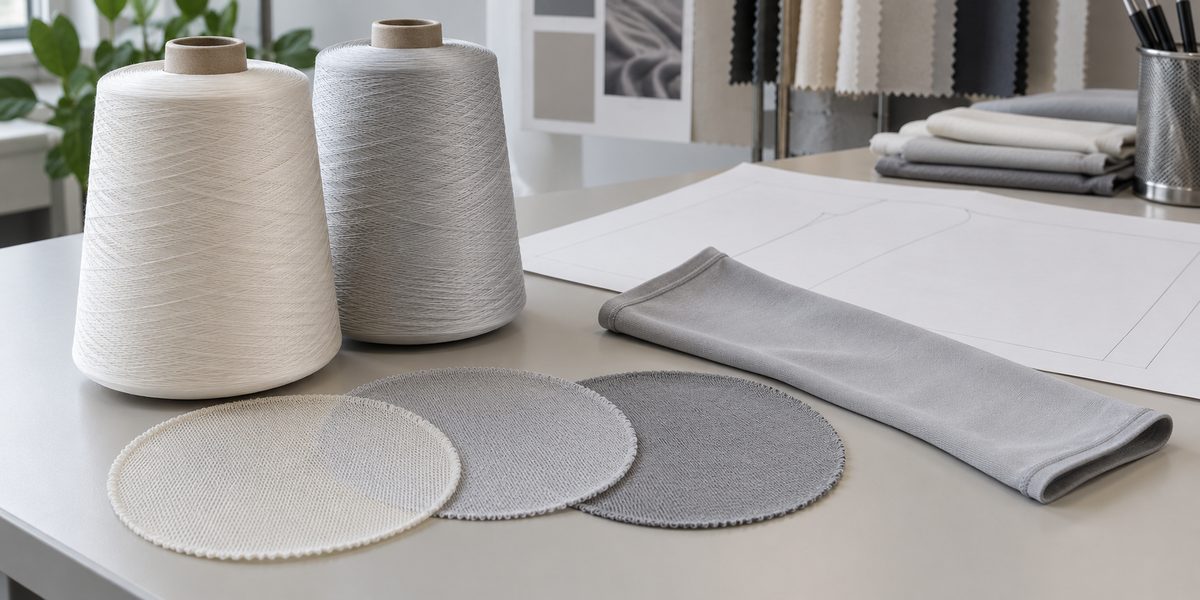
Das multifunktionale Gewebe XOY Alpha veranschaulicht diesen umfassenderen Ansatz. Seine Produktbeschreibung kombiniert funktionelle Pulver in der Polyestermatrix mit einem geformten Faserquerschnitt und vereint so mehrere Eigenschaften in einem Textil. Für eine Roboterabdeckung empfiehlt es sich, ein kombiniertes Materialbriefing zu erstellen und anschließend die Wärmeübertragung unter den direkten Kontakt- und Luftströmungsbedingungen des Roboters zu bewerten.
Auch ein dünner Stoff kann sich an der Naht hart anfühlen.
Eine Hemdmanschette kann sich im Stoff angenehm anfühlen und an einer gefalteten Naht festen Halt bieten. Ein Roboterpanel steht vor demselben Problem der Textilkonstruktion: Was die Hand berührt, ist sowohl die zusammengefügte Kante als auch der Stoff. Ein glattes Stoffmuster ist erst der Anfang.
Vergleichen Sie bei der Entwicklung von Stoffen für Roboterbekleidung ein flaches Stoffmuster mit einem eingefassten oder genähten Stück. Falls die Kante die größte Herausforderung darstellt, kann eine Änderung ihrer Position oder Reduzierung ihres Volumens hilfreicher sein als ein Garnwechsel. Dokumentieren Sie die Filamentspezifikation, die Strickstruktur, die Stoffmasse und die Dicke, damit der Textillieferant die gewünschte Konstruktion reproduzieren kann.
Dehnbarkeit ergibt sich auch aus der gesamten Konstruktion. Garnelastizität, Rückstellvermögen des Strickgewebes und die Spannung der Befestigung beeinflussen die Bewegung des Panels. Ein Roboterbezug-Schnittmuster muss der starren Außenhülle folgen und den Gelenkspalt wahren, selbst wenn die Formgebung von einer bekannten Bekleidungskonstruktion inspiriert ist.
Gib der Abdeckung einen Weg vom Roboter
Eine eng anliegende Manschette lässt sich nur schwer ausziehen, wenn die Hand breiter als die Öffnung ist. Eine Unterarmbandage, die sich an der Unterseite öffnen lässt, bietet hier eine Alternative: Sie entfaltet sich um die Manschette und lässt die Auflagefläche glatt. Das Konzept der abnehmbaren Unterarmabdeckung greift diese Idee in Material- und Musterwahl auf.
Achten Sie darauf, dass Handgelenk und Ellbogen bei Bewegungen frei bleiben und Belüftungsöffnungen sowie Wartungszugänge zugänglich sind. Befindet sich das Textil über einem Tastsensor, prüfen Sie die einzelnen Schichten mithilfe dieses Sensors: Dicke und Steifigkeit beeinflussen die Berührungsempfindlichkeit. Beziehen Sie die Sensorreaktion und die Quetschzone in die Bewertung der fertigen Abdeckung mit ein.
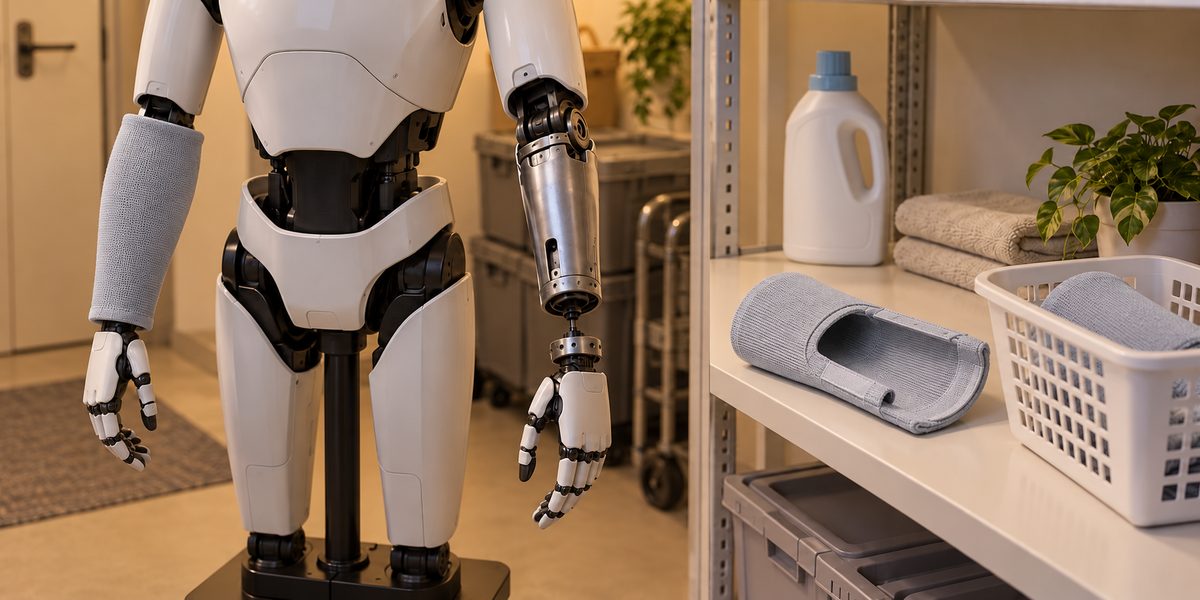
Verwandeln Sie eine Designidee in ein erstes Muster
Für Textilien für humanoide Roboter ist eine kleine Kontaktfläche ein guter Ausgangspunkt. Vergleichen Sie einen Referenzstoff mit einem individuell angepassten Kandidaten anhand desselben Musters. Wenn Ihre Anforderungen kühlende Eigenschaften, einfache Reinigung und antibakterielle Wirkung umfassen, sollten Sie diese im Musterbriefing zusammenfassen. Dokumentieren Sie Zusammensetzung, Additive und Konstruktion, um nachvollziehen zu können, welche Änderungen sich auf Haptik, Pflege oder Passform auswirken.
Beachten Sie auf der Plattform die Betriebsgrenzen und vergleichen Sie die Abdeckungen unter gleicher Belastung, Umgebungsbedingungen und Luftzirkulation. Achten Sie auf die Temperaturen der Komponenten und der zugänglichen Oberflächen, die Position des Panels während der Bewegung und den Sitz nach der Reinigung. Diese Beobachtungen zeigen Ihnen, was als Nächstes verbessert werden sollte: die Gewebestruktur, eine Kante, eine Öffnung oder das Material selbst.
Sie können die Materialbesprechung mit einer Skizze des Bauteils, der gewünschten Funktionen und der vorgesehenen Pflegemethode beginnen. Berücksichtigen Sie dabei eventuelle Anforderungen an Dehnbarkeit, eine bestimmte Farbe oder eine glatte Kontaktfläche. Eine präzise Zeichnung kann später im Zuge der konkreten Konstruktionsplanung erstellt werden.
Haben Sie eine Roboterkontaktplatte im Sinn? Teilen Sie Ihre Anwendungsskizze mit Annie's Smartex, um eine maßgeschneiderte Garn- und Stoffführung für Ihr erstes Muster zu besprechen.
Verwandte Artikel
So wählen Sie das richtige Kühlgewebe: Ein Einkaufsratgeber zu PCM-Nylon, Cool-Touch-Nylon und 8C Pro-Polyester
Das Problem mit „Cooling“ als Kategorie: Besuchen Sie eine beliebige Messe im Jahr 2025, und die Hälfte der Stände wird …

Isolierung ≠ Heizung! So wählen Sie die richtige Wärmetechnologie für Herbst-/Wintertextilien
Sind Ihnen beim Kauf von Winterkleidung schon einmal Etiketten mit Aufschriften wie „Wärmeisolierung“, „Wärmeerzeugung“ oder „Wärmetechnologie“ aufgefallen? Viele Menschen…
Mehr als nur Kühlung: Warum UV-Schutz und Solarwärmemanagement bei Sommertextilien der nächsten Generation wichtig sind
„Cool Touch“ löst das Problem, das beim direkten Hautkontakt mit dem Stoff entsteht. Es löst aber nicht das Problem, das danach auftritt – anhaltendes Schwitzen,...
Pflegeleichte Stofflösung für Kinderschuluniformen
Cleenzo™ Schmutzabweisende Technologie · Übersteht Mittagessen, Pause und über 30 Wäschen Die Herausforderung „Freitags sieht der Posteingang aller Eltern gleich aus:...