 English
 Español
 Português
 Deutsch
 한국어
 日本語
 Italiano
 Français
 العربية
 Türkçe
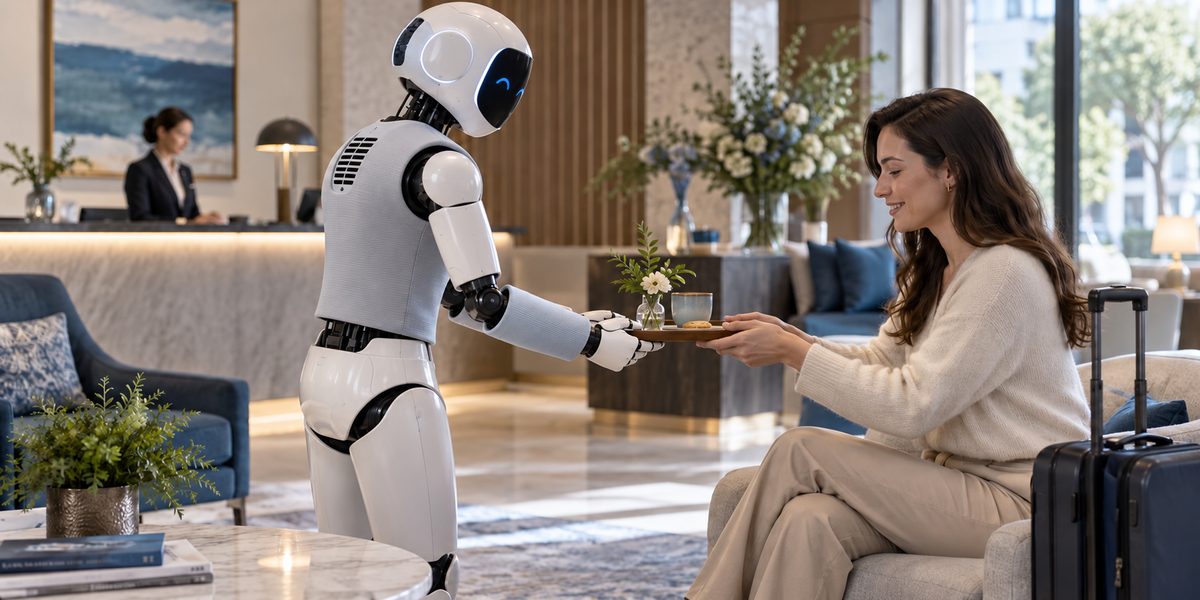
Un visiteur pose la main sur l'avant-bras d'un robot de service. La surface doit être accueillante, mais le tissu doit aussi pouvoir être retiré pour le nettoyage et laisser les voies de refroidissement de la machine dégagées. C'est un point de départ utile pour la conception de textiles rafraîchissants et faciles à nettoyer pour robots humanoïdes : développer un tissu qui réunit les fonctions requises, puis l'adapter aux zones de contact, aux mouvements et aux voies de refroidissement du robot.
Il est possible de concevoir un tissu unique alliant fraîcheur au toucher, propriétés antibactériennes et facilité d'entretien. Cette combinaison débute par la formulation et les composants du fil, puis se concrétise par le tricotage ou le tissage. Le fil UHMWPE et le polyester facile d'entretien constituent d'excellents points de départ pour la conception d'un tissu combinant les fonctions recherchées. Les recherches sur les textiles UHMWPE orientés mettent également en évidence l'importance de la diffusion de la chaleur. Dans une housse finie, l'orientation du fil, le contact avec la coque et la circulation de l'air contribuent à optimiser le cheminement de la chaleur. Voici comment transformer le matériau en une housse fine et douce, et en quoi une couture, une ouverture ou un espace d'air est aussi crucial que le fil lui-même.
Textiles pour robots humanoïdes : commencer par la surface de contact
Lors de la conception de vêtements pour robots humanoïdes, il est essentiel de commencer par une pièce ayant une fonction bien définie. Un empiècement d'avant-bras, une zone de contact avec le torse ou un coussinet amovible confèrent au textile une fonction précise. Sur un avant-bras, l'utilisateur entre en contact avec la surface. Au niveau du coude, l'ensemble doit disposer d'un dégagement suffisant. À côté d'une sortie d'air, une ouverture peut s'avérer plus efficace pour l'évacuation de la chaleur qu'une fibre différente.
L'introduction de la figure 03 décrit les revêtements textiles et les articles souples lavables, amovibles sans outils. Le démontage et le nettoyage font donc partie intégrante du cahier des charges : il convient de déterminer comment un opérateur accède à la coque et retire un panneau avant de fixer le tissu et la fermeture.
Pour votre conception, indiquez les zones de contact, les parties mobiles et les panneaux à ouvrir par un opérateur. Ce schéma transforme les « vêtements souples pour IA embarquée » en un ensemble de choix de matériaux faciles à gérer. Un tissu doux au contact et une ouverture de service transparente peuvent fonctionner ensemble sans former un vêtement continu.
Un contact frais n'est que le début.
Une surface peut paraître froide au toucher car la chaleur de la main se transmet au textile. La question de savoir si ce même textile contribue à l'évacuation de la chaleur d'un robot en fonctionnement est distincte : la chaleur du boîtier doit pouvoir se dissiper vers une surface plus froide ou un courant d'air.
Un plan de travail de cuisine offre une comparaison pertinente. Au toucher, il peut paraître plus frais qu'une serviette dans la même pièce, car la chaleur qu'il échange avec la main diffère. De même, pour une housse textile recouvrant un robot en fonctionnement, il est essentiel d'examiner la circulation de la chaleur lors d'une utilisation prolongée. L'épaisseur du tissu, son contact avec la coque, le support et la ventilation sont autant d'éléments à prendre en compte lors de la conception.
Si la housse repose sur une surface chaude, réfléchissez à la manière dont la chaleur peut se propager une fois au contact du tissu. Un revêtement isolant risque d'interrompre ce processus. Un textile qui conduit davantage la chaleur vers l'extérieur peut également rendre cette surface plus chaude pendant son utilisation. L'objectif est d'obtenir simultanément une circulation de chaleur efficace et une température au toucher appropriée.
Les recherches sur les fibres et les tissus en UHMWPE indiquent un important transfert de chaleur le long des fils alignés. L'orientation des fils mérite donc d'être étudiée pour le revêtement d'un robot. Reste à savoir quelle quantité de chaleur le tissu proposé peut dissiper une fois pris en compte son support, le contact avec la coque et la circulation de l'air.
Fil UHMWPE : Concevoir conjointement la surface de contact et le chemin de chauffe
Le fil Smartex UHMWPE est le matériau de base de ce concept de revêtement pour robot. Les fibres UHMWPE hautement orientées conduisent efficacement la chaleur dans le sens de leur orientation ; il est donc important d'étudier l'alignement du fil et la construction du tissu pour un panneau situé près d'une coque chaude. Comparez des échantillons de fil et de tissu dans la configuration prévue avant d'estimer la température de fonctionnement du revêtement.
Imaginez un empiècement d'avant-bras amovible et fin, avec une surface extérieure lisse et une ouverture en dessous. Comparez une construction contenant du polyéthylène à ultra-haut poids moléculaire (UHMWPE) à un tissu de référence de masse et d'épaisseur similaires. Le sens du fil, le type de tricot ou de tissage, la doublure et le contact avec la couche extérieure influent tous sur la propagation de la chaleur. Une couture épaisse ou une couche isolante peuvent avoir plus d'importance que le choix de la fibre.
Renseignez-vous auprès du fournisseur de tricotage ou de tissage sur le titrage de fil disponible, la construction et le procédé de finition pour la spécification UHMWPE sélectionnée. Vérifiez que les conditions de température de traitement, de collage, d'enduction et d'entretien sont compatibles avec les limites du fil. Si une surface accessible plus froide est requise, évaluez-la pendant le cycle de fonctionnement prévu du robot, en tenant compte de la température des composants ; une meilleure dissipation de la chaleur peut également rendre une surface de contact plus chaude.
Un nettoyage facile commence par la tache
Un robot d'accueil peut accumuler des traces de sébum. Un robot transportant des aliments peut être en contact avec de la graisse ou de la sauce. La nature de la tache est plus révélatrice du besoin de nettoyage qu'une simple étiquette « lavable ».
Pour un tissu lavable destiné aux housses de robots, trois questions se posent : la surface est-elle mouillée par un liquide ? La tache disparaît-elle au lavage ? La housse s’ajuste-t-elle correctement après lavage ? Les propriétés déperlantes, anti-salissures et lavables répondent à ces différents critères. L’exigence antibactérienne relève d’un autre aspect du cahier des charges ; les taches visibles nécessitent une vérification des propriétés anti-salissures et de la facilité de nettoyage.
Le fil de polyester Cleenzo Easy-Clean constitue un point de départ pour aborder la question du détachage, ainsi que les autres exigences relatives à la housse. Pour un avant-bras fréquemment manipulé, comparez le tissu proposé avec un polyester classique, en respectant les conditions d'entretien prévues. Examinez à la fois le détachage et la capacité de la housse nettoyée à conserver le toucher et l'ajustement nécessaires.
La norme AATCC TM130-2025, « Élimination des salissures : Méthode d'élimination des taches grasses » , traite de l'élimination des taches grasses après le lavage domestique. Elle peut servir de référence pour la rédaction d'un cahier des charges de lavage. L'utilisation d'une lingette désinfectante représente une exposition différente, avec son propre agent désinfectant, sa propre concentration et son propre temps de contact.
| Idée de design | Candidat au fil | Un choix qui façonne le tissu |
|---|---|---|
| Panneau de contact lisse pour l'avant-bras | Tissu contenant du UHMWPE | Nombre de fils, épaisseur du tissu, bords peu épais et température de la surface accessible. |
| Un panneau amovible fréquemment taché | Polyester Cleenzo facile à nettoyer | Le type de saleté représentatif, la routine d'entretien et l'ajustement après nettoyage. |
| Comparaison des chemins thermiques | Tissus contenant du UHMWPE et tissus de référence | Masse, épaisseur, support et flux d'air comparables ; mesurer les températures des composants et des surfaces de contact. |
Ces idées de départ peuvent être combinées dans un cahier des charges textile. Des poudres fonctionnelles peuvent être incorporées grâce à un mélange-maître et une formulation de filage personnalisés ; la composition du fil et la construction du tissu offrent d’autres possibilités de combiner les propriétés. Des additifs à base de cuivre ou de zinc peuvent répondre à une exigence antibactérienne, tandis qu’un composant en élasthanne peut apporter de l’élasticité. Leurs rôles diffèrent : l’élasthanne contribue à l’élasticité en tant que composant du fil ou du tissu, tandis que les additifs soutiennent la fonction spécifiée du matériau. La combinaison choisie doit être validée en fonction du polymère et du procédé de fabrication sélectionnés.
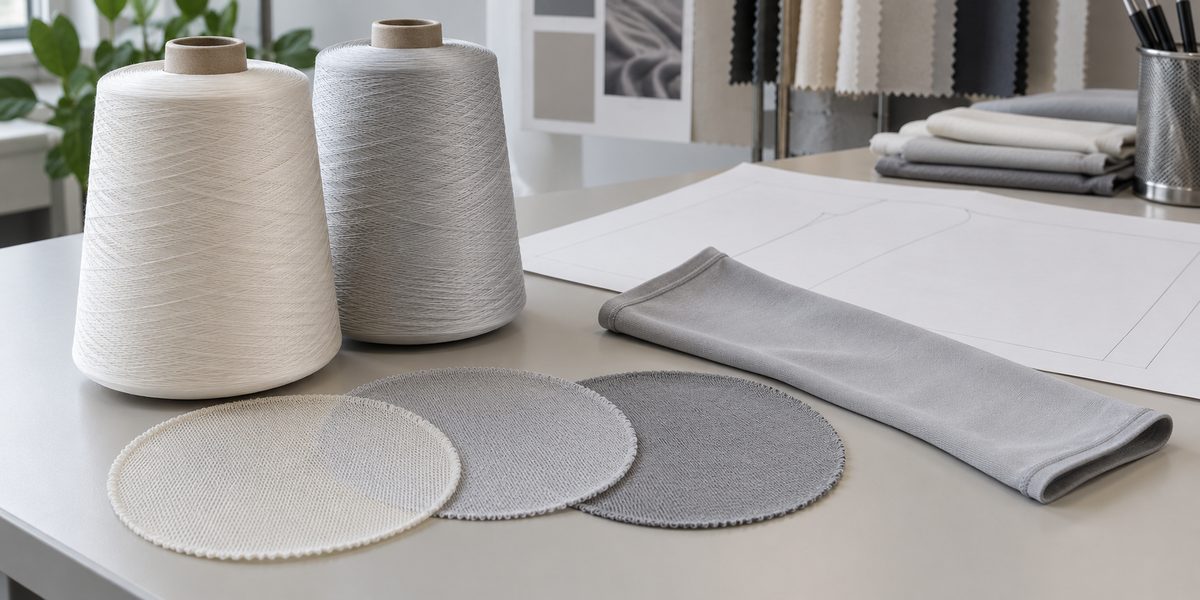
Le tissu multifonctionnel XOY Alpha illustre cette approche globale. Sa description associe des poudres fonctionnelles dans une matrice de polyester à une section transversale de fibres profilée, conférant ainsi plusieurs propriétés à un seul textile. Pour une housse de robot, il est utile de rédiger un cahier des charges complet des matériaux, puis d'évaluer le transfert de chaleur dans les conditions de contact et de flux d'air propres au robot.
Un tissu fin peut tout de même paraître rigide au niveau de la couture.
Le poignet d'une chemise peut être confortable au toucher et ferme au niveau d'une couture repliée. Un panneau de robot présente le même problème de conception textile : la main touche à la fois le bord assemblé et le tissu. Un échantillon lisse n'est que le point de départ.
Lors de la conception de tissus pour vêtements de robots, comparez un échantillon à plat avec un exemplaire fini ou cousu. Si le bord présente la plus grande difficulté, il peut être plus efficace de modifier sa position ou d'en réduire l'épaisseur que de changer de fil. Notez les spécifications du filament, la structure du tricot, la masse et l'épaisseur du tissu afin que le fournisseur textile puisse reproduire la construction souhaitée.
L'élasticité provient également de la construction globale. L'élasticité du fil, la reprise de la maille et la tension de la fixation influent sur le mouvement du panneau. Un patron de revêtement de robot doit épouser la coque rigide et préserver le dégagement des articulations, même si sa forme s'inspire d'une construction vestimentaire classique.
Laissez la couverture s'éloigner du robot
Une manchette ajustée devient difficile à retirer lorsque la main est plus large que l'ouverture. Une protection d'avant-bras s'ouvrant par le dessous offre une autre solution : elle se déplie autour de la coque tout en laissant la surface de contact lisse. Le concept de protection d'avant-bras amovible s'inspire de cette idée, notamment dans le choix des matériaux et des motifs.
Veillez à laisser le poignet et le coude libres de tout mouvement et à préserver les orifices de ventilation et l'accès pour la maintenance. Si le textile recouvre un capteur tactile, évaluez les différentes couches à l'aide de ce capteur : l'épaisseur et la rigidité influent sur la perception tactile. Lors de l'évaluation du revêtement assemblé, intégrez des tests de réactivité et de sensibilité au pincement.
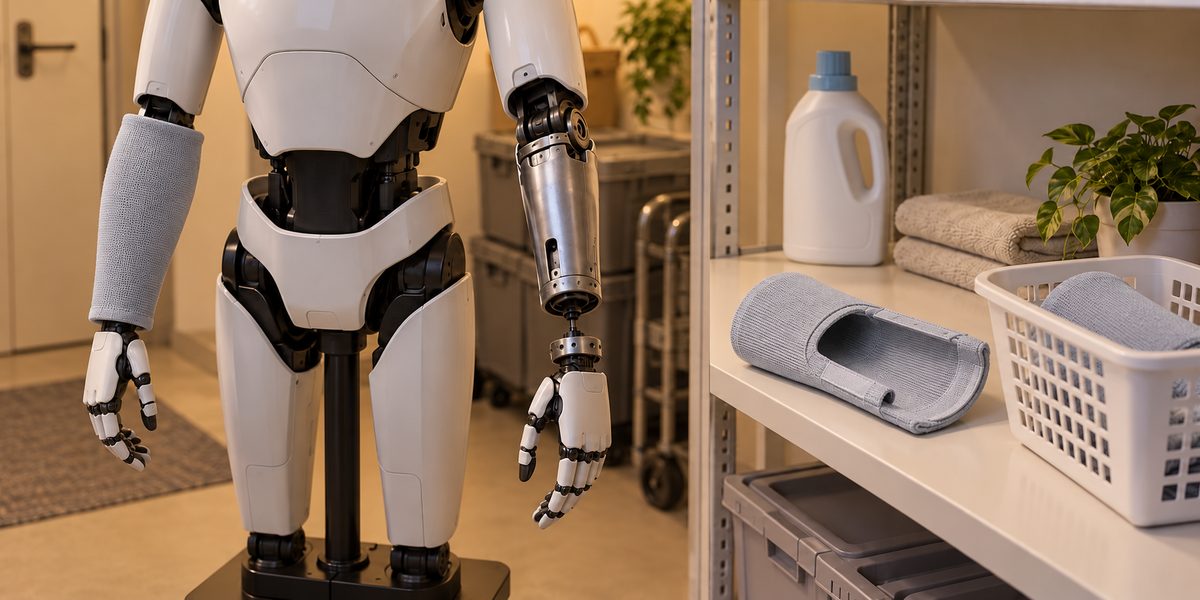
Transformer une idée de conception en un premier prototype
Pour les textiles destinés aux robots humanoïdes, un petit échantillon de contact est un bon point de départ. Comparez un tissu de référence avec un échantillon personnalisé sur le même motif. Si votre cahier des charges exige un toucher frais, un nettoyage facile et des propriétés antibactériennes, regroupez ces exigences dans le cahier des charges de l'échantillon. Notez la composition, les additifs et la construction afin de pouvoir identifier l'impact de chaque modification sur le toucher, l'entretien ou l'ajustement.
Sur la plateforme, respectez ses limites de fonctionnement et comparez les revêtements dans des conditions de charge, d'ambiance et de flux d'air identiques. Observez la température des composants et des surfaces accessibles, la position du panneau en mouvement et son ajustement après nettoyage. Ces observations vous indiqueront les points à modifier : la structure du tissu, un bord, une ouverture ou le matériau lui-même.
Vous pouvez entamer la discussion sur les matériaux par un croquis de la pièce, des fonctions que vous souhaitez combiner et du mode d'entretien prévu. Indiquez tout besoin d'élasticité, de couleur particulière ou de surface de contact lisse. Un dessin précis pourra être réalisé ultérieurement, au fur et à mesure que la conception se précise.
Vous envisagez de créer un panneau de contact pour robot ? Partagez votre schéma d'application avec Annie's Smartex pour discuter d'un fil et d'un tissu fonctionnels personnalisés pour votre premier échantillon.
Articles similaires
Comment choisir le tissu rafraîchissant adapté : Guide d’achat du nylon PCM, du nylon Cool-Touch et du polyester 8C Pro
Le problème de la catégorie « Refroidissement » : Entrez dans n’importe quel salon professionnel en 2025 et la moitié des stands auront…

Isolation ≠ Chauffage ! Comment choisir la bonne technologie thermique pour les textiles automne/hiver
Lorsque vous achetez des vêtements d'hiver, avez-vous déjà remarqué des étiquettes vantant « isolation thermique », « génération de chaleur » ou « technologie chauffante » ? Beaucoup de gens…
Au-delà du simple rafraîchissement : pourquoi la protection UV et la gestion de la chaleur solaire sont importantes dans les textiles d’été de nouvelle génération
L’effet « frais au toucher » résout le problème du contact immédiat du tissu avec la peau. Il ne résout pas le problème de la transpiration prolongée qui suit…
Solution textile facile à nettoyer pour les uniformes scolaires des enfants
Technologie Cleenzo™ anti-salissures · Résiste au déjeuner, à la récréation et à plus de 30 lavages Le défi « La boîte mail de tous les parents se ressemble le vendredi :… »